Systèmes robotiques de surface
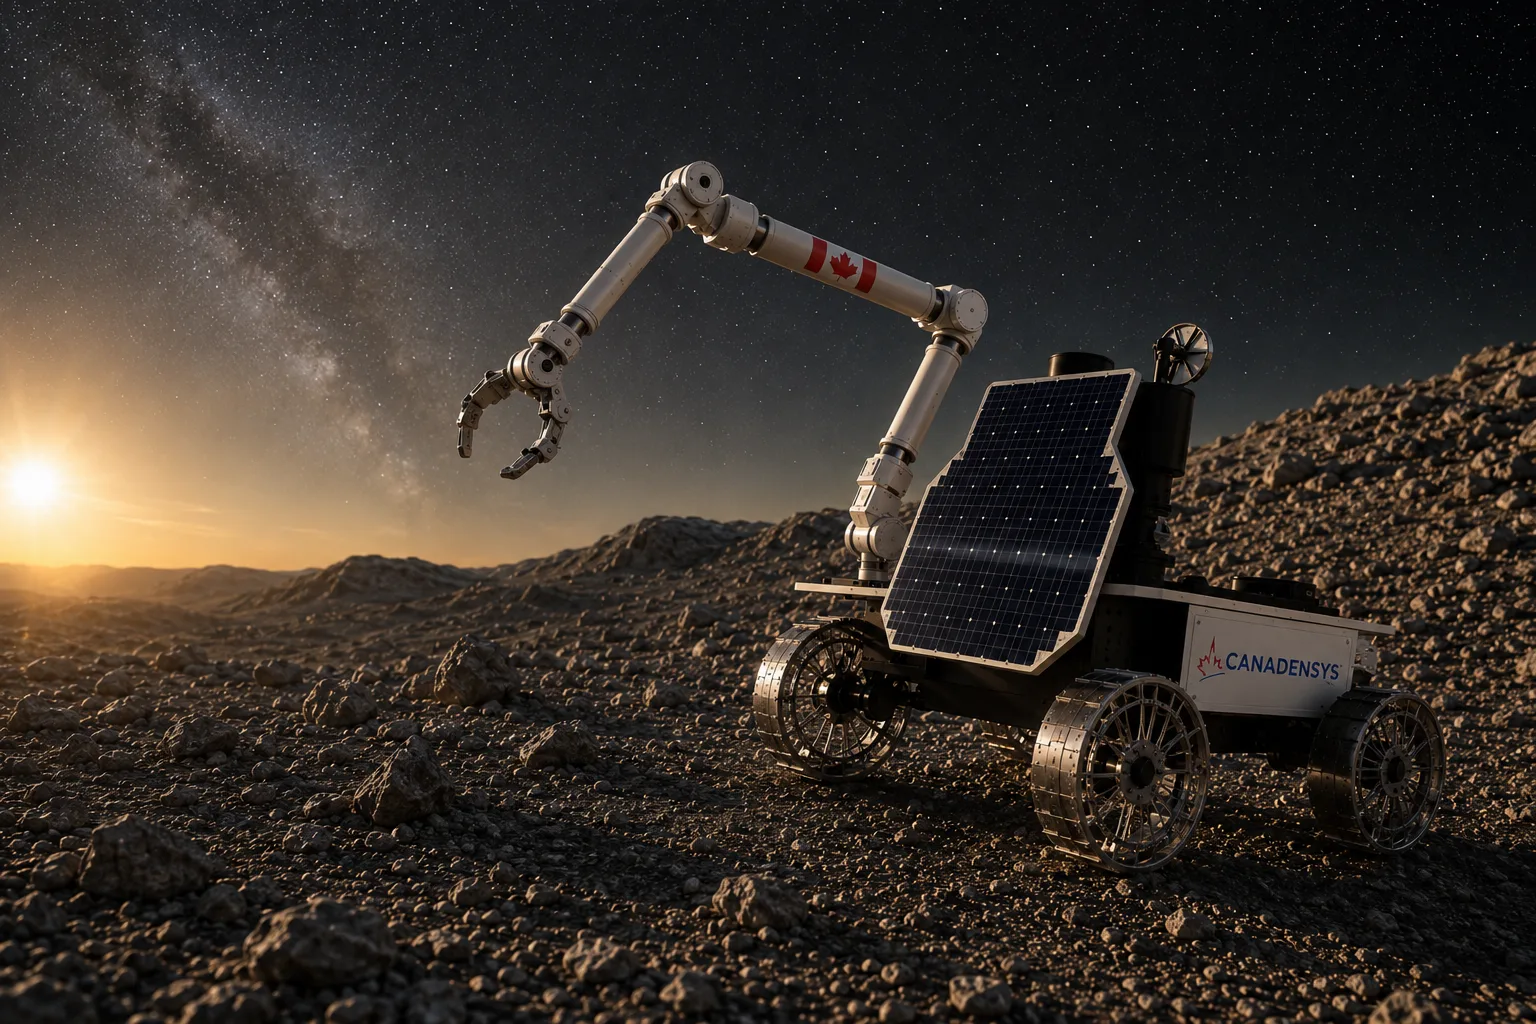
La robotique au service du travail à la surface lunaire.
Systèmes robotiques
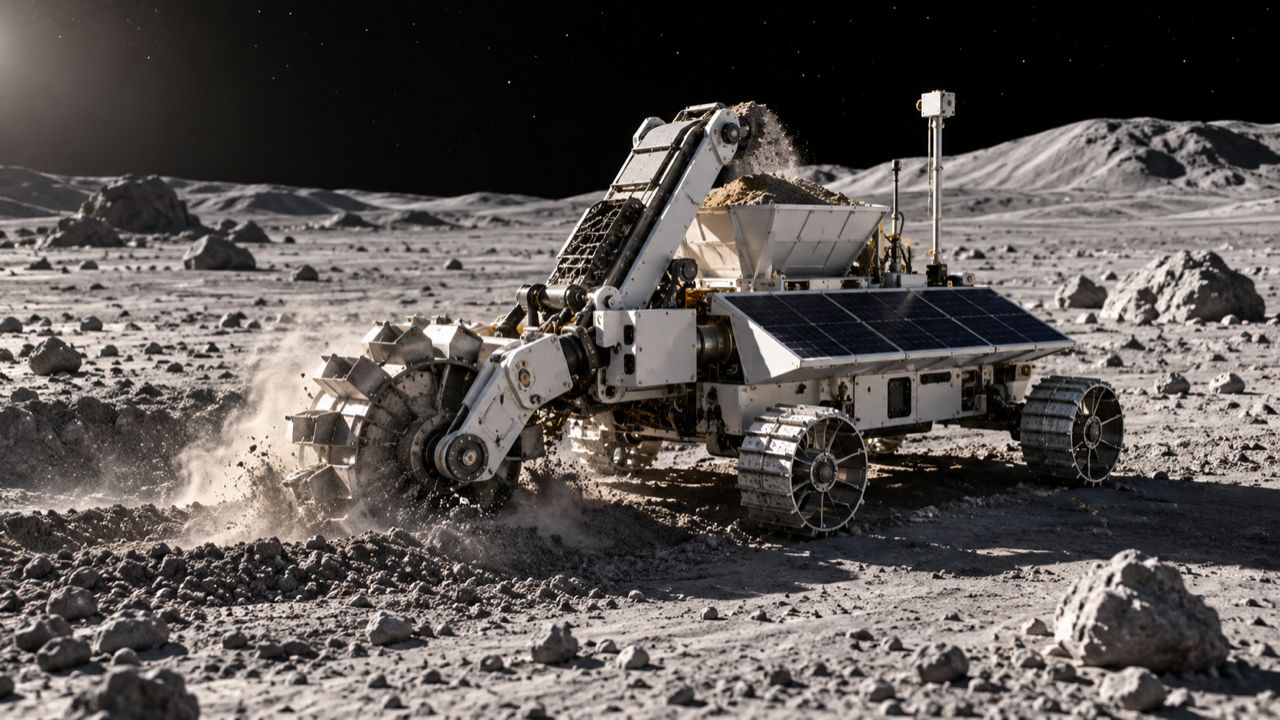
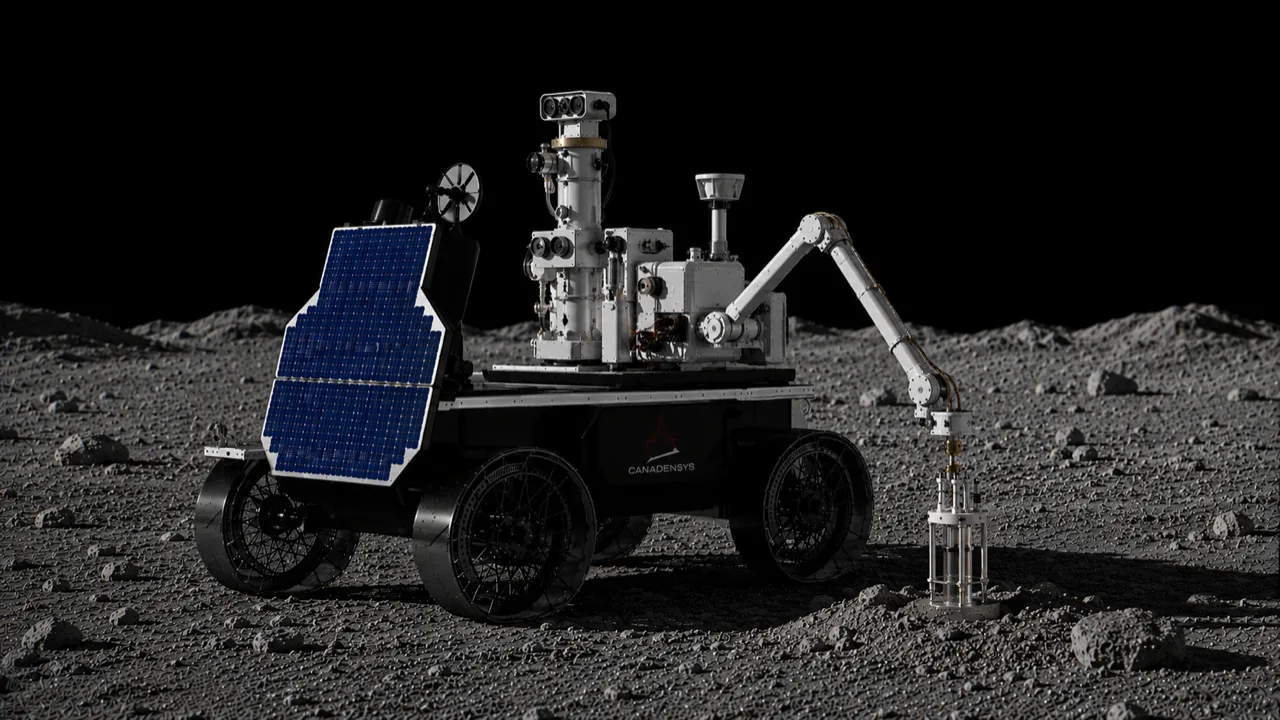
Extraction de ressources
Systèmes d'excavation, d'analyse et de traitement du régolithe pour les applications minières et ISRU.

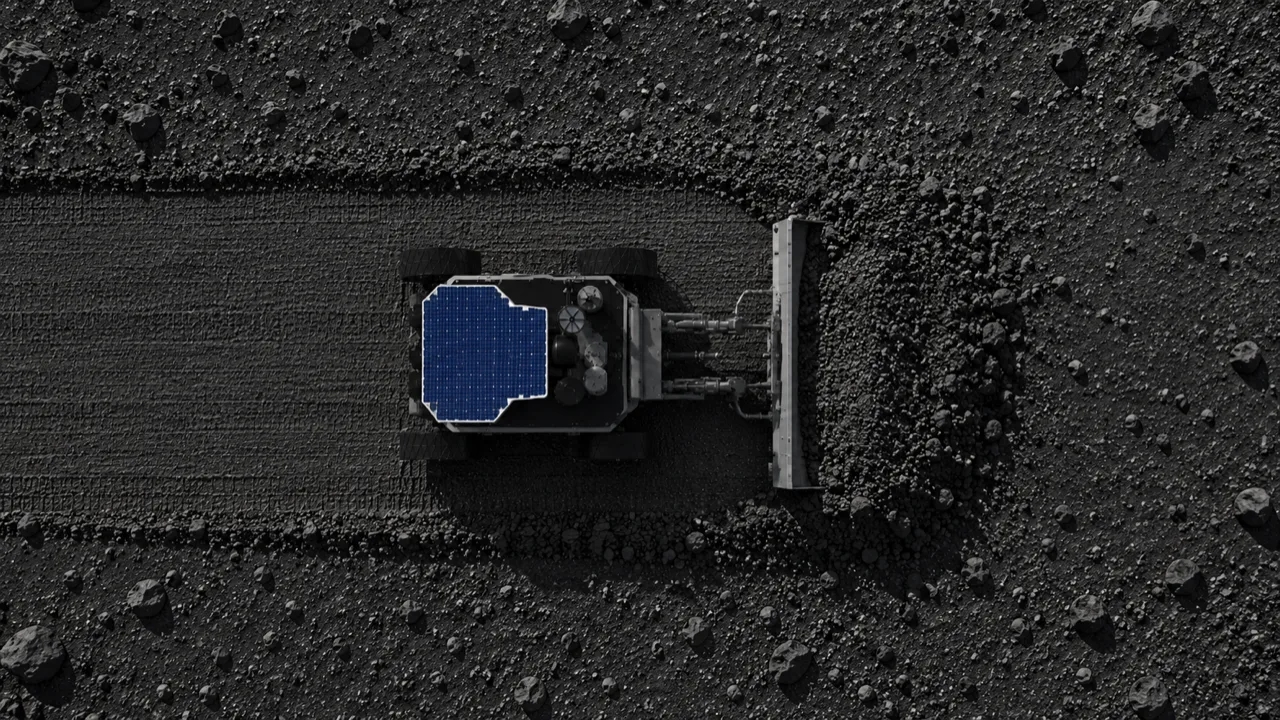
Bouteur utilitaire
Lames et outils de préparation de site pour la construction lunaire.

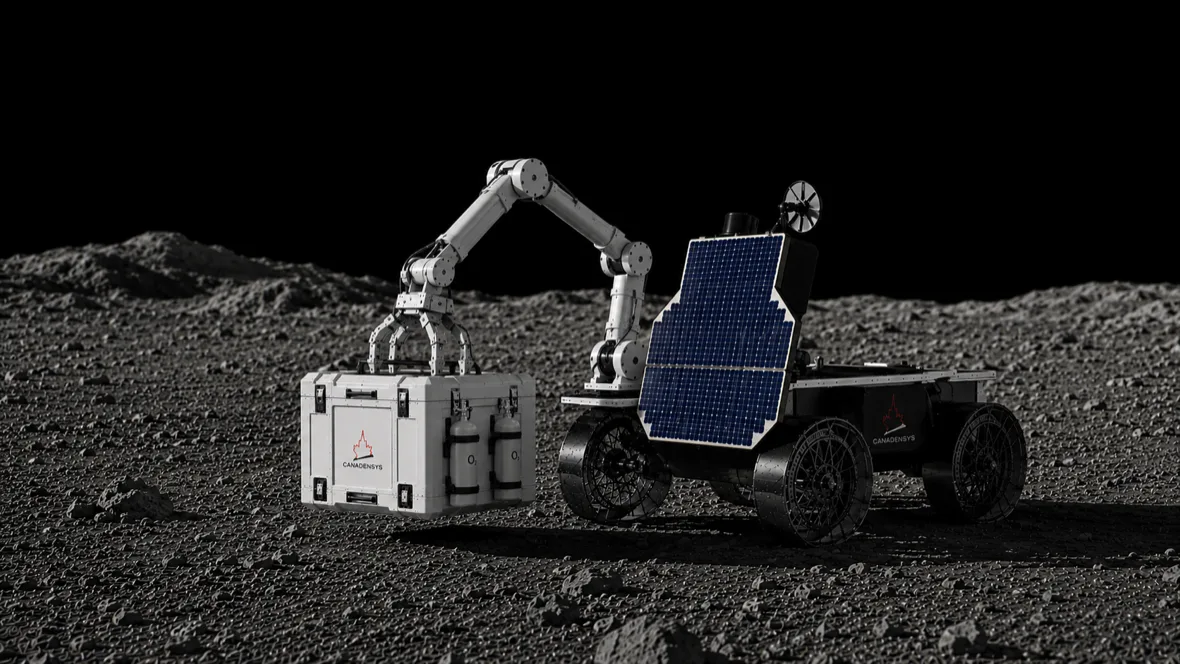
Manipulateurs
Bras et effecteurs terminaux pour la manipulation d'échantillons, l'entretien et le déploiement d'instruments.
Capacités clés
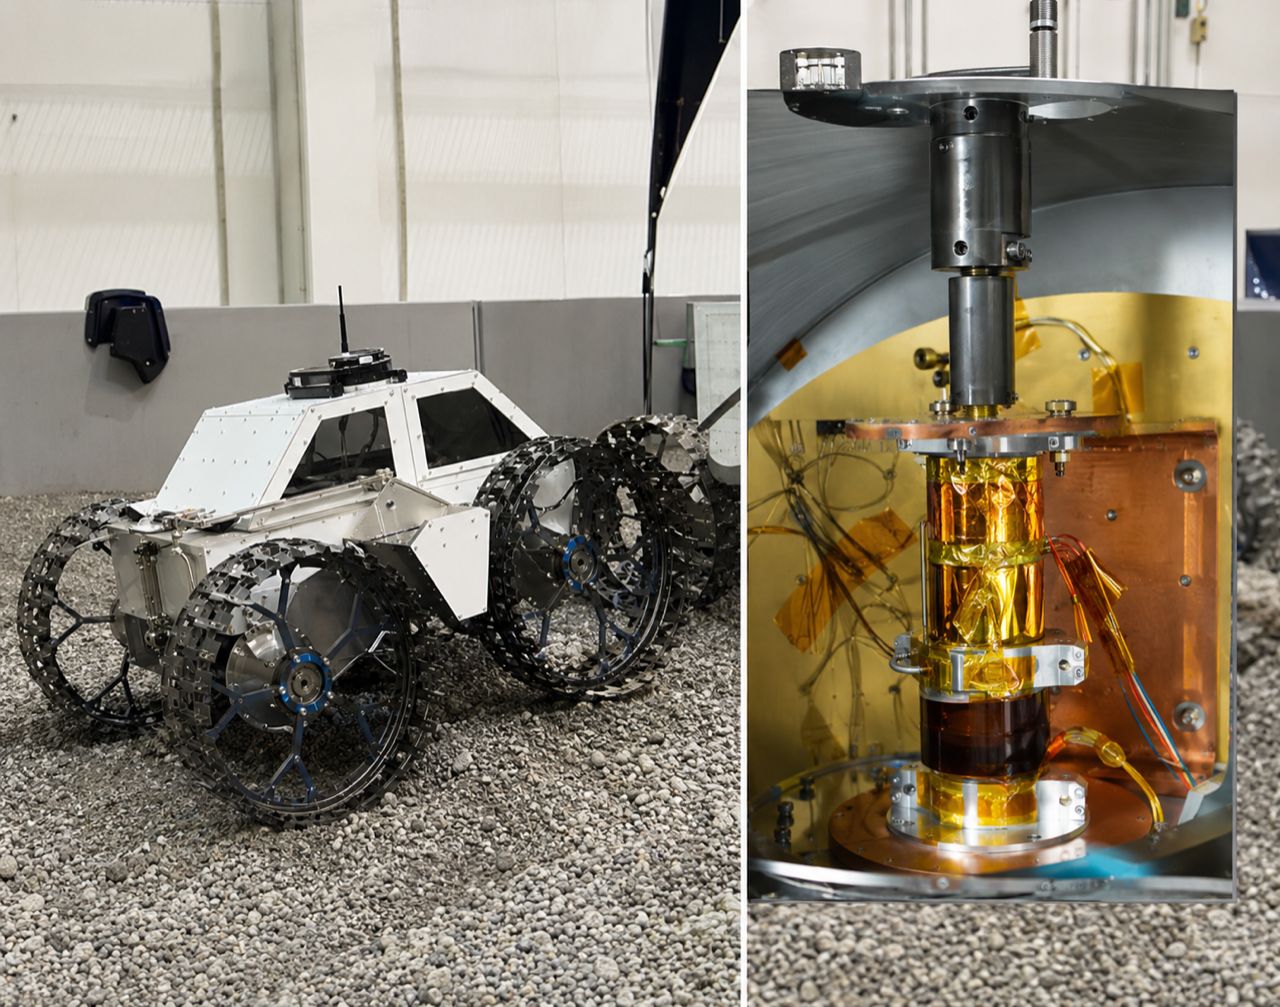
Guidage, navigation & commande (GNC)
Communications RF
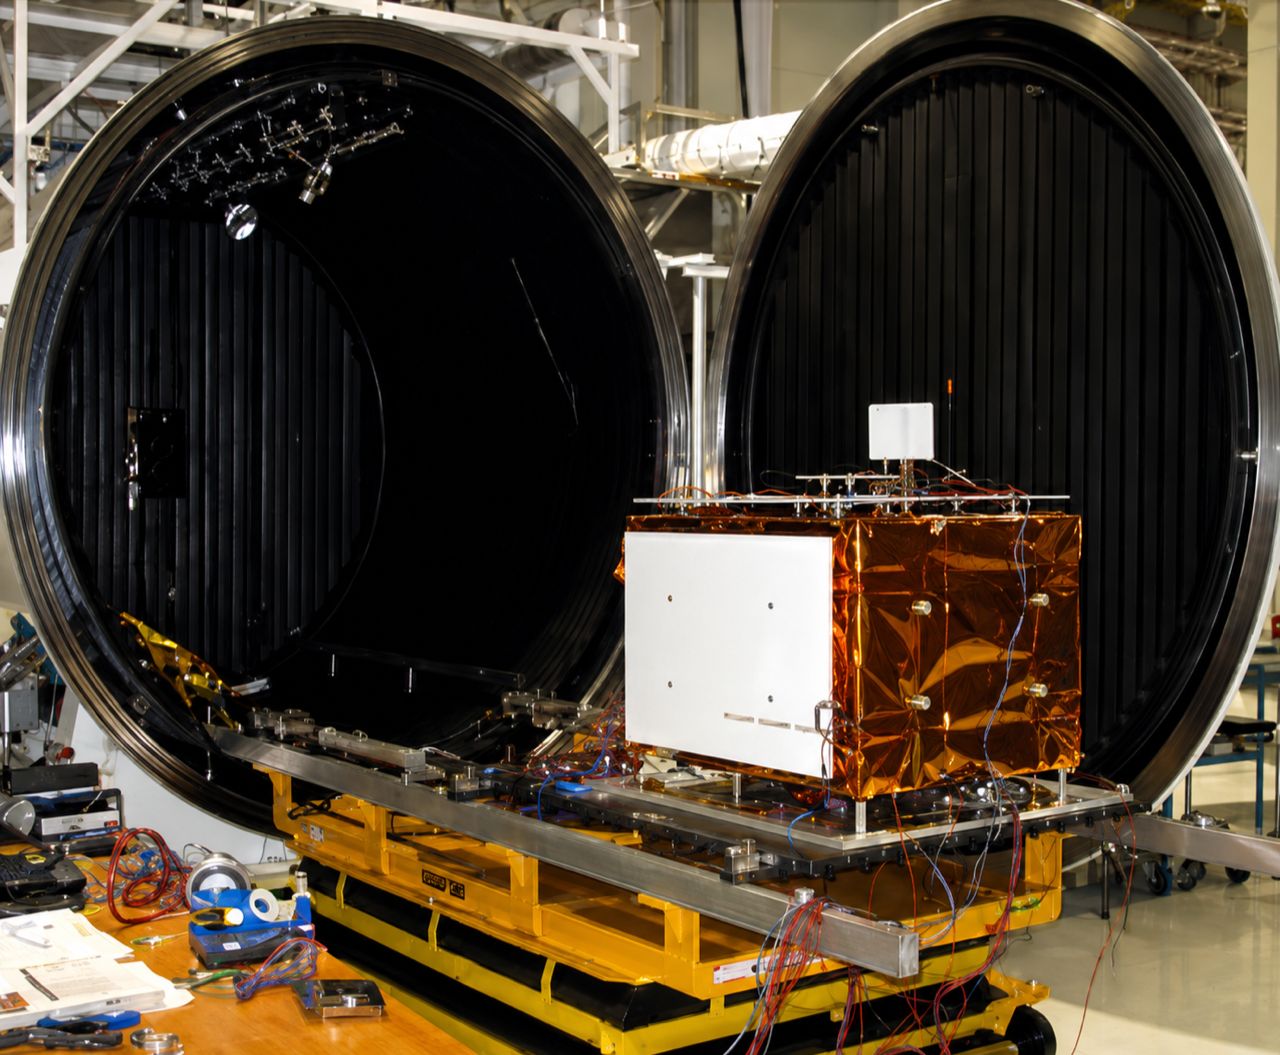
Survie à la nuit lunaire
Opérations dans les régions à ombre permanente (PSR)
Vous avez un besoin en robotique de surface ?
Parlez à l'équipe qui fabrique ce matériel.